Raheb Saeed
“Ingénieur Industrie Intelligente & Mécatronique | Robotique, Automatisation, IoT et Edge AI”


Mon Histoire
À Propos de Moi
Ingénieur en industrie intelligente et mécatronique, orienté automatisation industrielle, intégration robotique, systèmes IoT, jumeaux numériques et Edge AI. Je relie les exigences mécaniques, électriques, contrôle, logiciel et validation dans des systèmes fonctionnels.
J'ai terminé mon Master Industrie Intelligente à l'Université Sidi Mohamed Ben Abdellah en 2026. Mes travaux récents incluent un stage PFE chez Univalor Maroc / Centre d'Excellence, FSDM Bot, des jumeaux numériques et des systèmes de monitoring connectés.
Aperçu de Carrière
Diplômes et Certifications
Compétences Techniques
Projets Réalisés
Prix National
Études
Lycée Professionnel
Électricité et Installations Électriques Générales à l'Institut Chinois Yéménite à Sana'a, Yémen.
Baccalauréat — Électrotechnique
Baccalauréat 2017, série Électrotechnique / Électricité générale, Sana'a, Yémen (Ministère de l'Enseignement Technique). Mention Très Bien / Excellent.
Technicien Spécialisé
Mécatronique à l'Institut Spécialisé dans les Métiers de l'Automobile (ISMA), Salé, Maroc.
Licence Professionnelle
Mécatronique et Systèmes Embarqués à la Faculté des Sciences Dhar El Mehraz, Université Sidi Mohamed Ben Abdellah, Fès, Maroc.
Master
Industrie Intelligente à la Faculté des Sciences Dhar El Mehraz, Université Sidi Mohamed Ben Abdellah, Fès. Soutenu le 08/07/2026 — Plateforme robotique mobile intelligente avec Embodied AI (Yahboom Rosmaster X3 Plus, ROS Noetic, Edge AI).
Candidature doctorale (pré-inscription)
Pré-inscription doctorat 2026–2027 (non encore inscrit) : UIT/ENSA Kénitra — robot autonome d'inspection industrielle par IA et vision (dir. LAGRAT Ismail) ; alternative EMI Rabat, EPTICAR — contrôle sécurisé des robots industriels de précision ; fiches doctorales USMBA FSDM/ENSA 2025/2026.
Reconnu par l'industrie et les institutions de recherche
Univalor Maroc / Centre d'Excellence
Stagiaire PFE - Industrie Intelligente et Intégration Robotique
2026
Club de Robotique FSDM
Chef de Projet Robotique & Responsable IT
Pilotage de FSDM Bot, coordination d'une équipe pluridisciplinaire et clôture du mandat avec démonstrations publiques et encadrement technique.
Fév. 2025 - Mars 2026
Faculté des Sciences Dhar El Mahraz
Stagiaire en mise en œuvre de station météo
Station météo connectée (passerelle RAK7243, LoRaWAN, MQTT) avec application mobile de suivi.
Avr. 2023 – Juin 2023
Redal (Veolia)
Stagiaire — Exploitation Électricité, Salé
Stage non rémunéré attesté par la DRH (18/05/2022) : Direction des Exploitations Salé, Département Exploitation Électricité — appui à l'exploitation du réseau.
01/04/2022 – 28/04/2022
Bazara'a
Technicien électricité — Installations et maintenance
Une année attestée par Bazara'a Consulting : installations électriques, dépannage et maintenance ; assiduité et bonne conduite saluées.
Janv. 2015 – Déc. 2015 · Sana'a, Yémen
Forbest Trading
Stagiaire — Conception de cartes d'affichage
Conception et programmation de cartes électroniques de panneaux d'affichage (attestation réf. 007/2022).
21/03/2022 – 17/06/2022 · SaléExpertise Technique
Génie Industriel & Automatisation
PLC, SCADA, capteurs et actionneurs industriels, systèmes de contrôle, instrumentation, intégration système et protocoles de validation.
Industrie Intelligente & IoT
MQTT, OPC-UA, concepts MES/MOM, monitoring connecté, jumeaux numériques et systèmes de fabrication flexibles.
Robotique & Simulation
ROS1/ROS2, SLAM, AMCL, move_base, RViz, Gazebo, CoppeliaSim, Simulink, robots mecanum, cinématique et dynamique.
IA & Perception
Edge AI, YOLO11, OpenCV, Whisper, Qwen2.5, vision par ordinateur, NLP, apprentissage automatique et deep learning.
Programmation & IHM
Python, C++, C#, Java, Kotlin, Bash, Git, WebSocket/JSON, ponts UDP, IHM Android/Qt et documentation technique.
Conception Mécanique & Électrique
Modélisation 3D (SolidWorks/CATIA), Conception de Circuits (Proteus), Conception de PCB et Prototypage Rapide (Impression 3D).
Vitrine
Integrated projects spanning Smart Industry, industrial automation, robotics, simulation, IoT, and Edge AI.
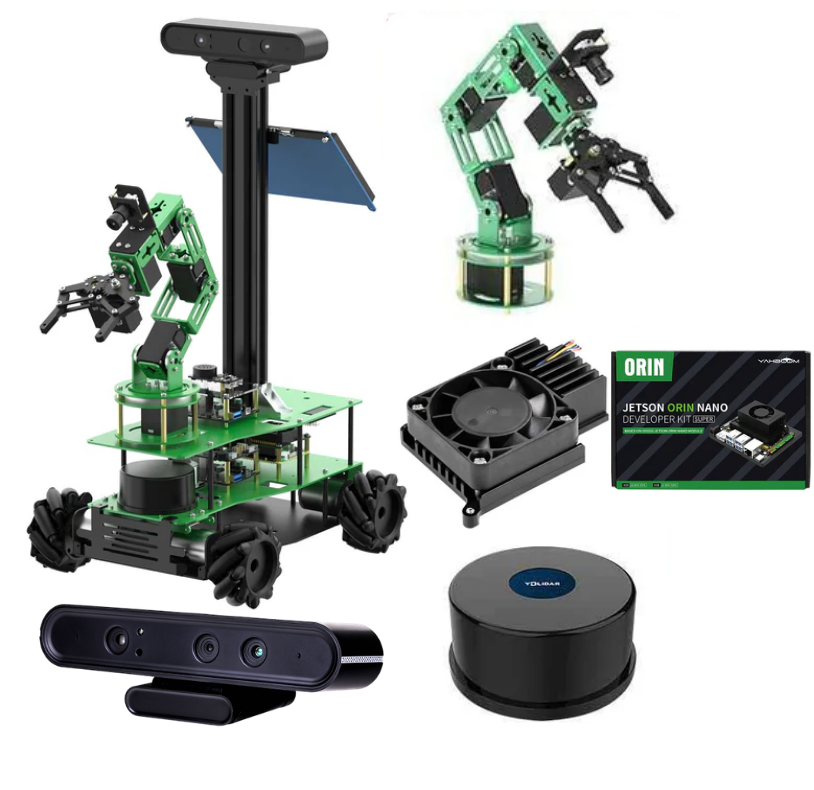
Robot Mobile Intelligent PFE - Univalor Maroc
Plateforme Yahboom Rosmaster X3 Plus intelligente développée pendant mon stage PFE chez Univalor Maroc / Centre d'Excellence.
- ›Intégration de la navigation ROS, cartographie, localisation AMCL, move_base, lidar et perception caméra.
- ›Ajout d'Edge AI local avec Qwen2.5, reconnaissance vocale Whisper, détection YOLO11 et règles de sécurité déterministes.
- ›Supervision opérateur via Face UI Qt, RViz, IHM mobile, arrêt d'urgence et protocoles de validation.
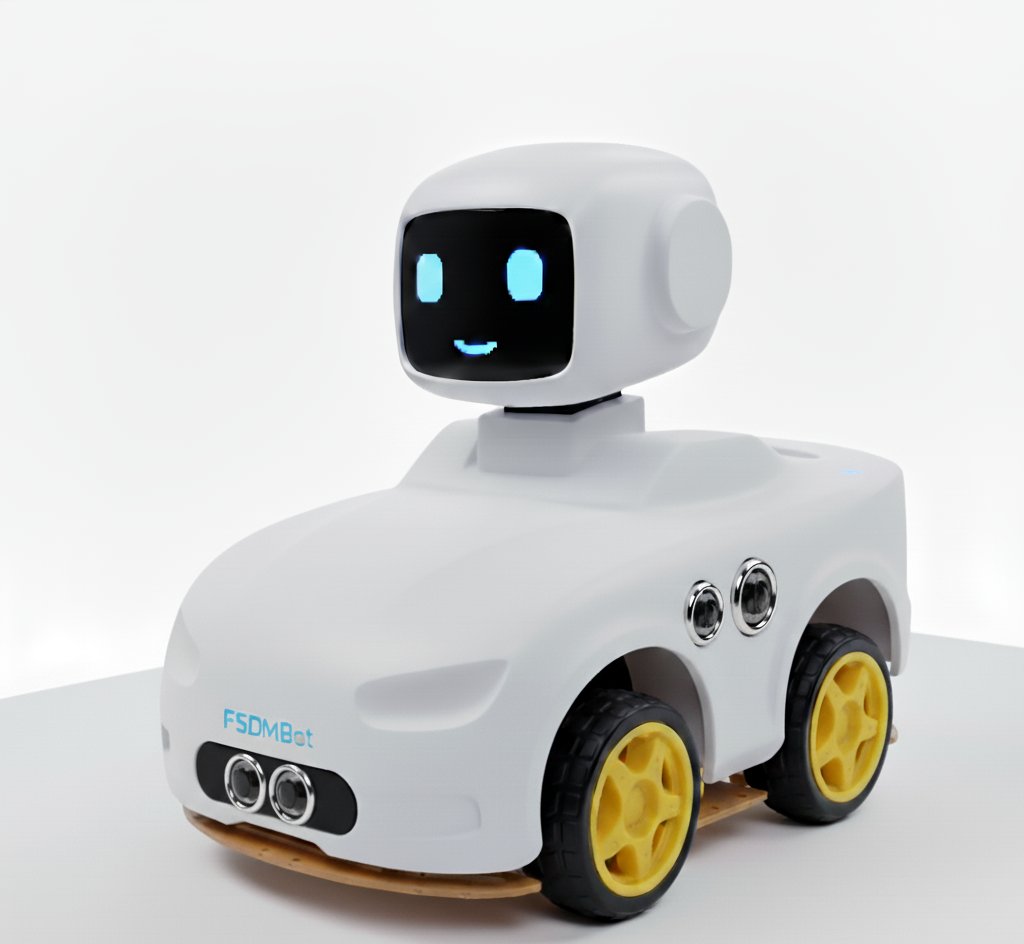
FSDM Bot - Robot Conversationnel Autonome
Projet finalisé au sein du Club de Robotique FSDM : un robot mobile conversationnel autonome pour l'assistance facultaire, le guidage des visiteurs et l'interaction homme-robot.
- ›Pilotage de la feuille de route du concept, de la simulation et de l'architecture jusqu'à l'intégration matérielle et la démonstration publique.
- ›Intégration des concepts ROS, SLAM, planification de trajectoire, IA conversationnelle, Cloud Robotics, communication IoT et supervision distante.
- ›Coordination des volets mécanique, électronique, logiciel, capteurs et interface opérateur avec une équipe étudiante pluridisciplinaire.
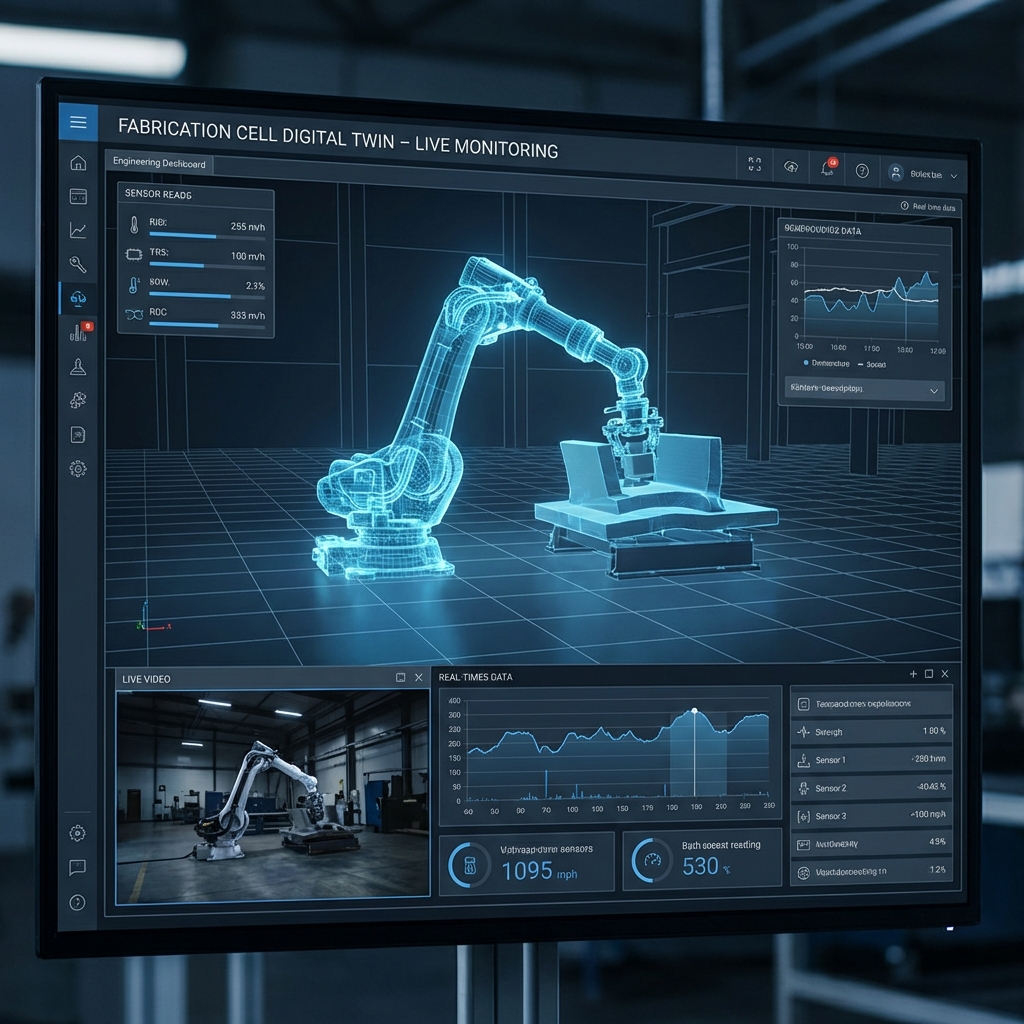
Jumeau Numérique pour Cellule de Fabrication
Une cellule de fabrication robotisée reflétant le matériel physique pour la programmation hors ligne et l'optimisation des processus.
- ›Développé en simulation (Gazebo/CoppeliaSim).
- ›Intégration de flux de données MES pour simuler les changements de production en temps réel.
- ›Validation de la flexibilité de la planification de trajectoire du bras robotique.
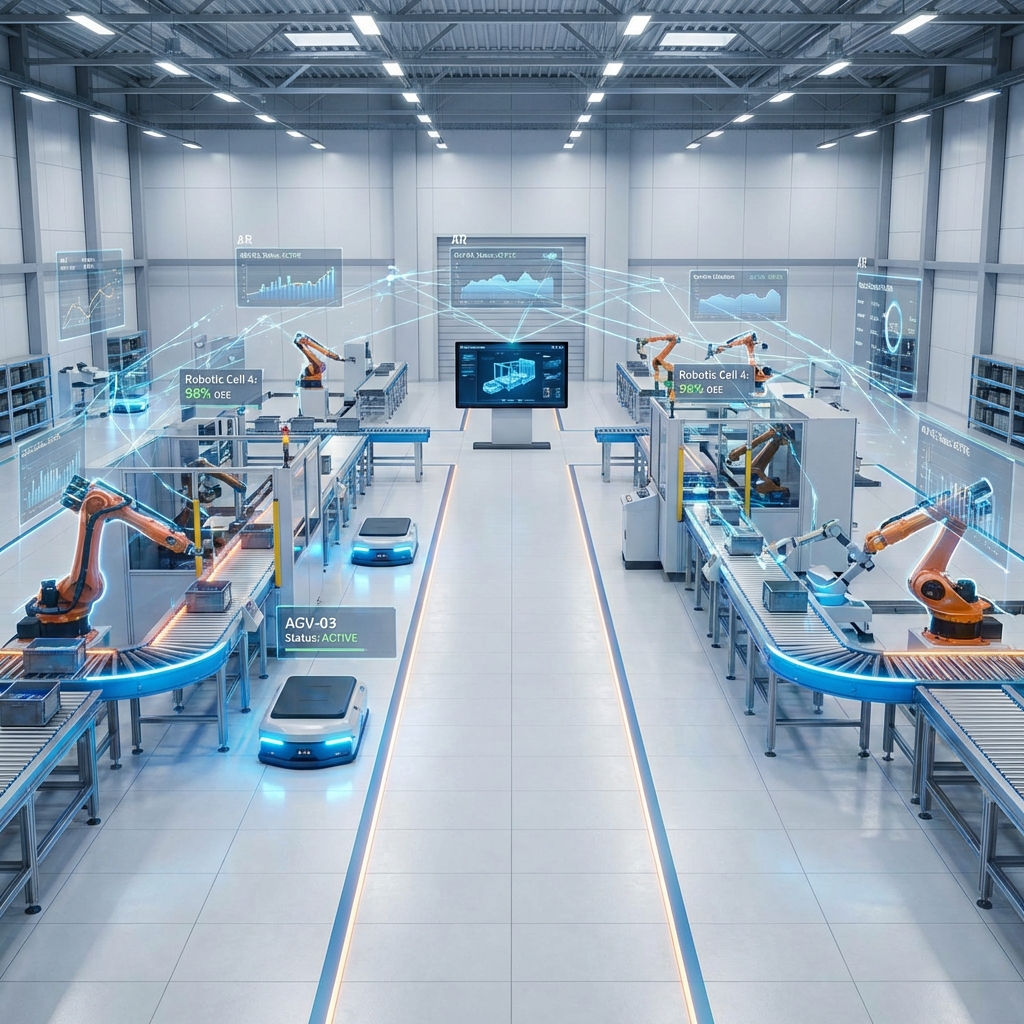
Système de Fabrication Flexible (FMS)
Simulation complète d'un Système de Fabrication Flexible avec Anylogic PLE, démontrant le flux de matériaux autonome et l'optimisation de la production.
- ›Modélisation de production multi-étapes avec AGVs et cellules robotisées.
- ›Implémentation de simulation à événements discrets pour l'analyse du débit.
- ›Optimisation des tailles de tampons et de l'utilisation des machines.
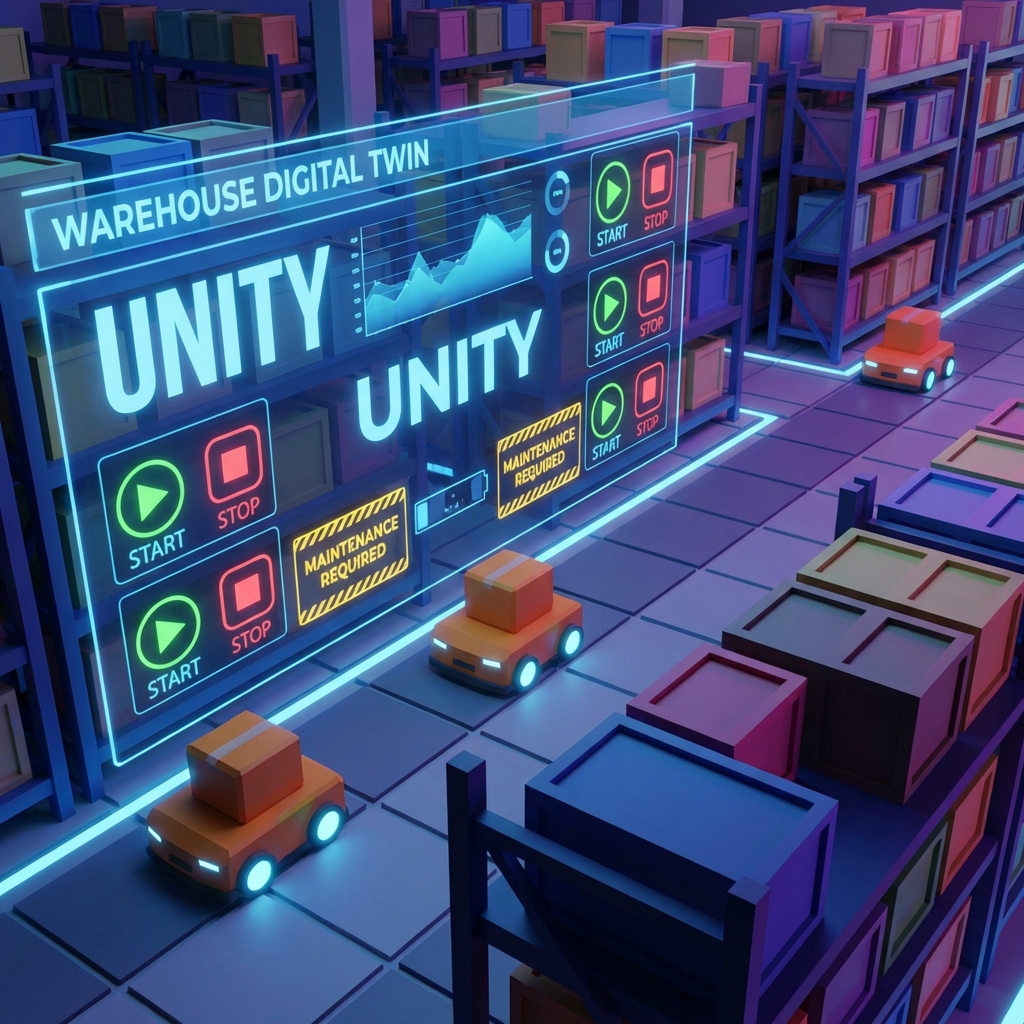
Jumeau Numérique d'Entrepôt Unity
Une simulation d'entrepôt haute fidélité construite avec Unity et Blender pour la surveillance en temps réel et la maintenance préventive.
- ›Modélisation d'un environnement d'entrepôt complexe avec Blender pour un rendu haute performance.
- ›Développement d'une interface interactive pour la navigation en temps réel et le suivi des robots.
- ›Implémentation du contrôle marche/arrêt et des alertes de maintenance prédictive.
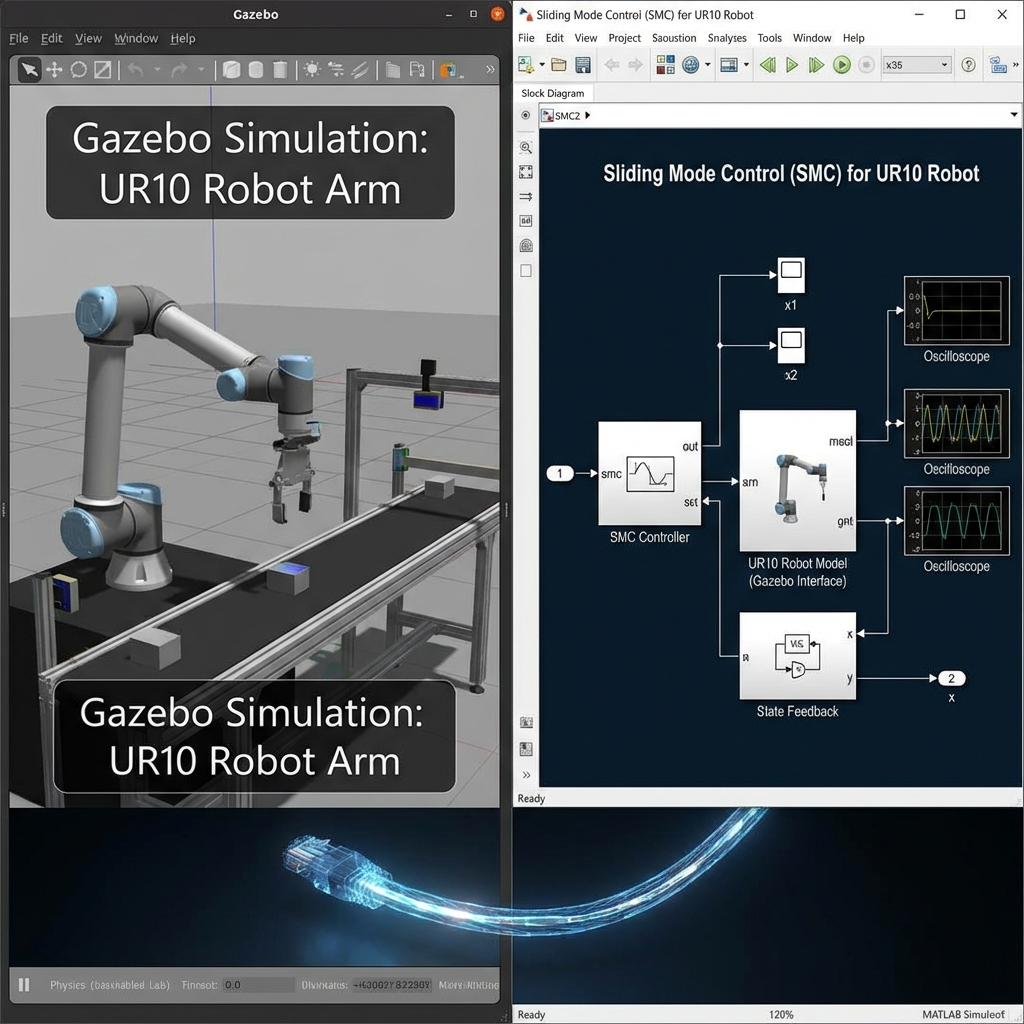
Intégration UR10 Gazebo-Simulink
Pont entre la simulation du robot UR10 dans Gazebo et MATLAB/Simulink pour l'implémentation de la Commande par Mode Glissant (SMC).
- ݃tablissement du pont ROS entre Gazebo et Simulink.
- ›Conception d'un contrôleur par mode glissant pour un suivi de trajectoire robuste.
- ›Activation du retour en temps réel de position et vitesse des articulations.
Robot Collaboratif Niryo Ned2
Programmation et intégration du robot collaboratif Niryo Ned2 à 6 axes pour des tâches de pick-and-place et d'automatisation éducative.
- ›Développement de scripts Python pour le contrôle de l'effecteur et la planification de trajectoire.
- ›Intégration avec ROS pour une coordination avancée des mouvements.
- ›Implémentation d'opérations pick-and-place guidées par vision.
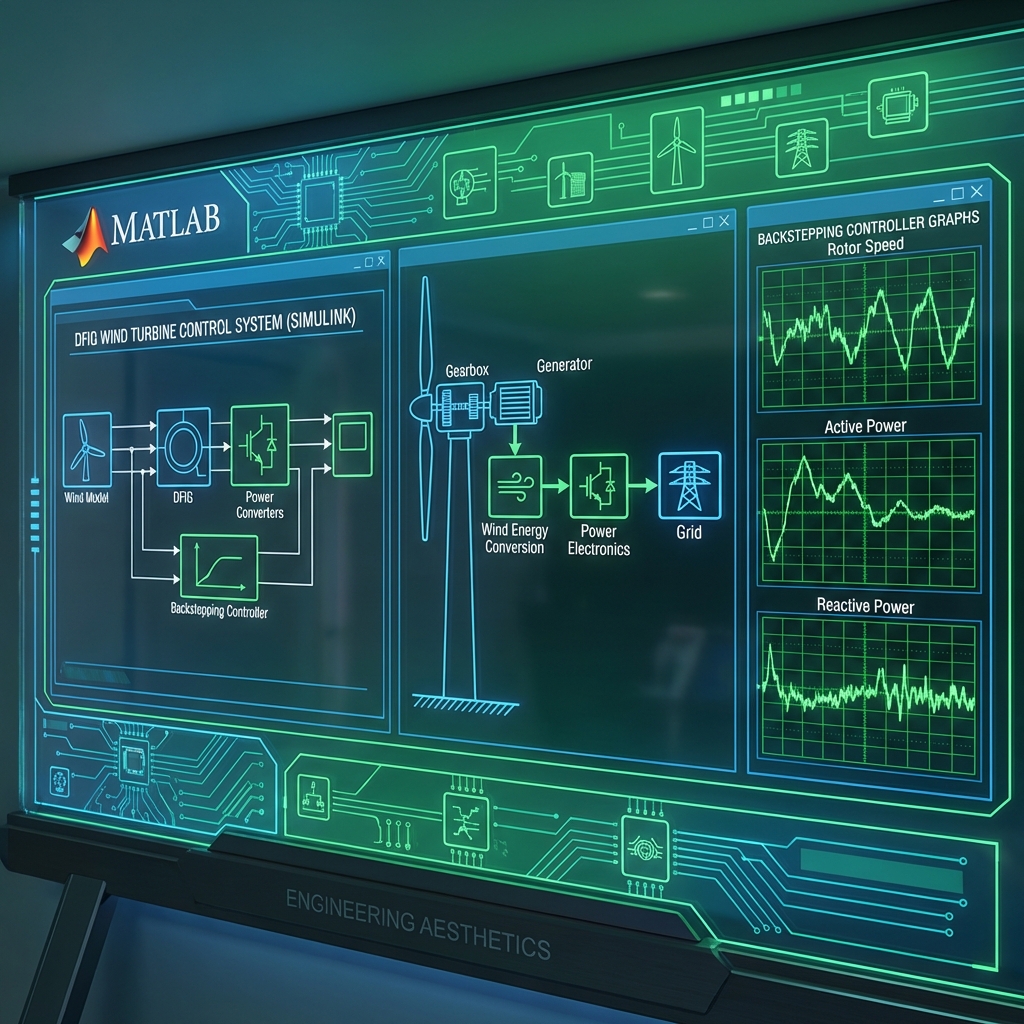
Commande Backstepping Éolienne (GADA/DFIG)
Implémentation d'une stratégie de commande Backstepping pour un système de conversion d'énergie éolienne basé sur une génératrice asynchrone à double alimentation.
- ›Développement d'un modèle DFIG complet sous MATLAB/Simulink.
- ›Implémentation d'un contrôleur Backstepping non-linéaire pour des performances robustes.
- ›Contrôle découplé des puissances active et réactive.
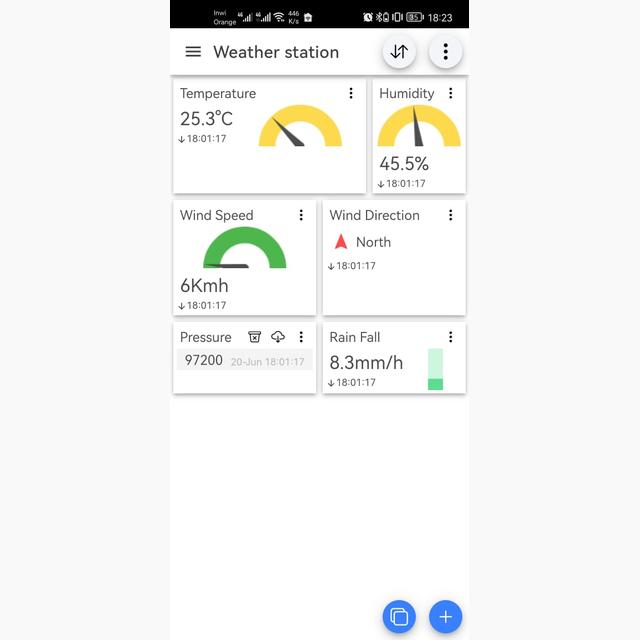
Système de surveillance météorologique IoT
Une station météo de bout en bout pour la transmission de données à longue portée et une surveillance en temps réel.
- ›Utilise le protocole LoRaWAN pour une communication robuste à longue distance.
- ›S'intègre à une passerelle RAK7243 pour recevoir et traiter les données.
- ›Publie les données sur un broker MQTT pour un flux de données efficace.
MedXAccess - Pharmacie Intelligente
Un concept de pharmacie robotisée autonome 24h/24 et 7j/7 développé pour le concours INJAZ Al-Maghrib.
- ›Intégration d'une application mobile pour les commandes de médicaments.
- ›Système de distribution et de suivi des médicaments basé sur des codes QR.
- ›Validation et traitement automatisés des ordonnances via l'IA.
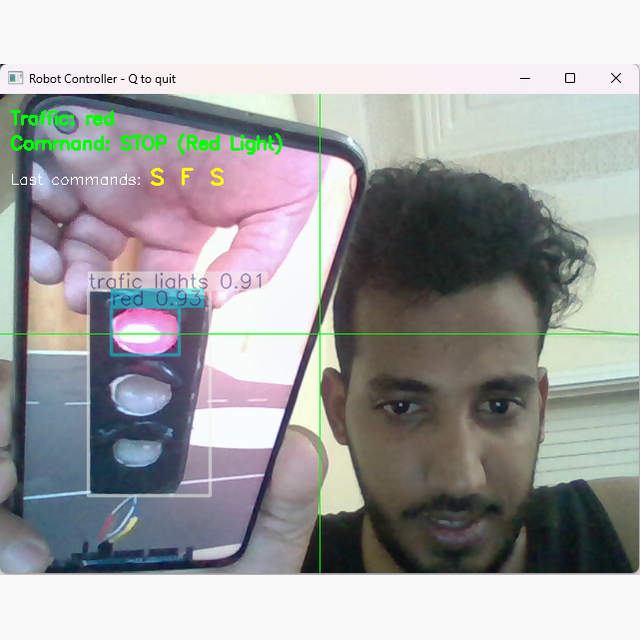
Détecteur de feux en temps réel
Un modèle de vision par ordinateur conçu pour identifier les feux de signalisation et leur état.
- ›Entraîné sur un jeu de données personnalisé géré via Roboflow.
- ›Implémentation d'une architecture YOLO8 pour une détection rapide.
- ›Identifie et classifie avec précision l'état du feu.
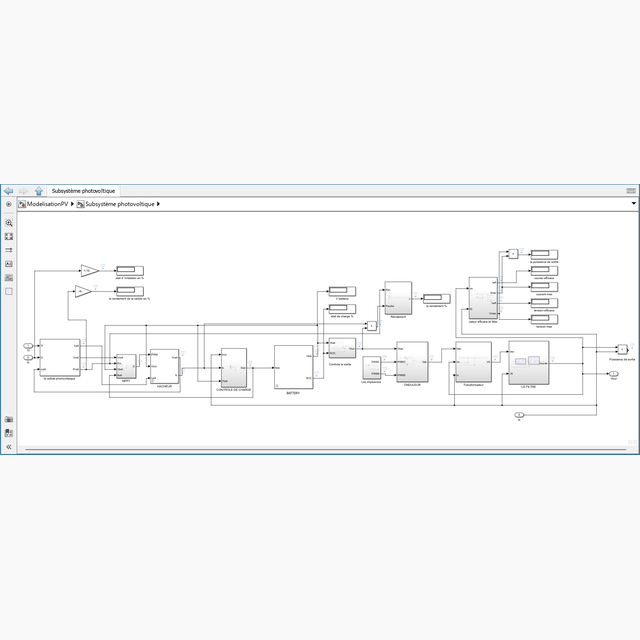
Système photovoltaïque
Un jumeau numérique détaillé d'une chaîne de conversion d'énergie solaire pour analyser les performances.
- ›Modélisé dans MATLAB & Simulink pour une simulation complète.
- ›Inclus des contrôleurs MPPT et des onduleurs.
- ›Optimisation de la récolte d'énergie sous diverses conditions.
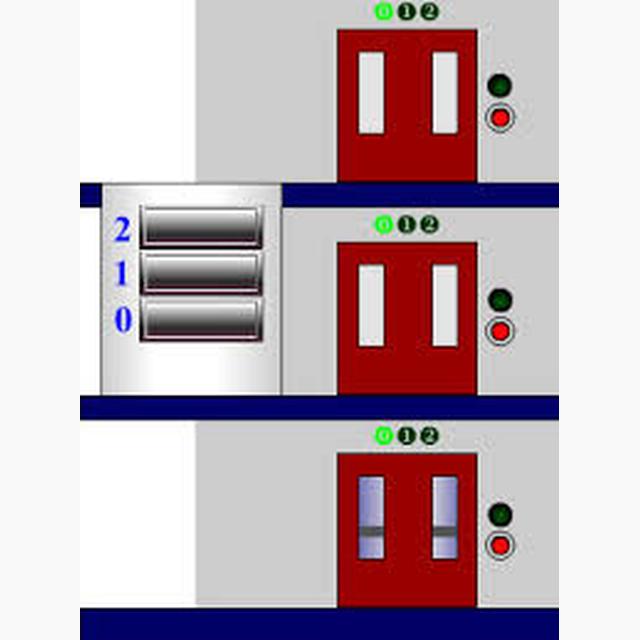
Contrôle logique d'ascenseur
Un projet d'automatisation industrielle conçu pour contrôler un ascenseur à plusieurs étages.
- ›Programmé avec des schémas GRAFCET et LADDER.
- ›Simulation complète utilisant EasyVeep pour les tests IHM.
- ›Mise en œuvre de verrous de sécurité pour la gestion des portes.
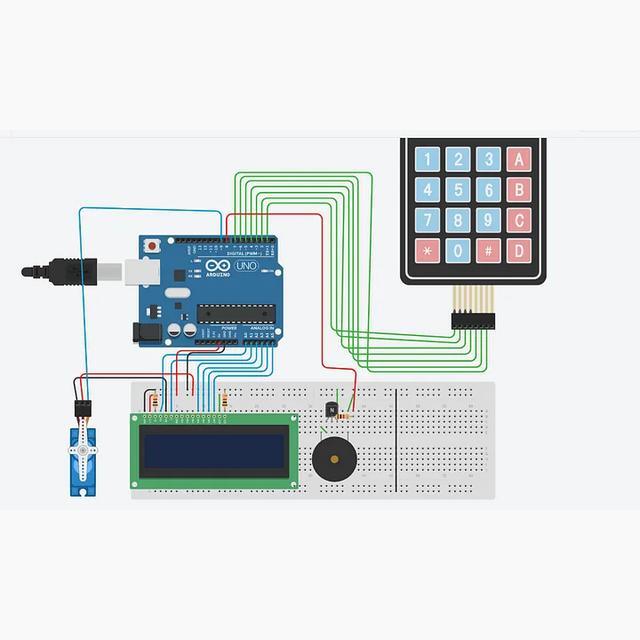
Système de Sécurité Arduino
Système de verrouillage de porte de sécurité à clavier avec authentification et alarmes.
- ›Firmware C++ pour microcontrôleur ATMega328P.
- ›Stockage EEPROM pour les codes de sécurité persistants.
- ›Interface avec écran LCD et clavier matriciel.
Consulter mon CV complet
Pour une vue détaillée de mon expérience en génie industriel, de mes projets, de ma formation et de mes compétences, consultez mon CV 2026 mis à jour.