رهيب سعيد
“مهندس صناعة ذكية وميكاترونيك | روبوتات، أتمتة، IoT و Edge AI”


قصتي
نبذة عني
مهندس صناعة ذكية وميكاترونيك أركز على الأتمتة الصناعية، تكامل الروبوتات، أنظمة إنترنت الأشياء، التوائم الرقمية و Edge AI. أربط بين المتطلبات الميكانيكية والكهربائية والتحكم والبرمجيات والتحقق لبناء أنظمة هندسية عملية.
أنهيت ماستر الصناعة الذكية في جامعة سيدي محمد بن عبد الله سنة 2026. تشمل أعمالي الحديثة تدريب PFE في Univalor Maroc / Centre d'Excellence، مشروع FSDM Bot، التوائم الرقمية وأنظمة المراقبة المتصلة.
نظرة عامة على المسار
الشهادات والاعتمادات
المهارات التقنية
المشاريع المنجزة
الجوائز الوطنية
التعليم
الثانوية المهنية
الكهرباء والتركيبات الكهربائية العامة في المعهد الصيني اليمني في صنعاء، اليمن.
البكالوريا — إلكتروتكنيك
بكالوريا 2017، شعبة الإلكتروتكنيك / الكهرباء العامة، صنعاء، اليمن (وزارة التعليم الفني). ميزة حسن جداً / ممتاز.
تقني متخصص
الميكاترونيك في المعهد المتخصص في مهن السيارات (ISMA)، سلا، المغرب.
الإجازة المهنية
الميكاترونيك والأنظمة المدمجة في كلية العلوم ظهر المهراز، جامعة سيدي محمد بن عبد الله، فاس، المغرب.
درجة الماجستير
الصناعة الذكية في كلية العلوم ظهر المهراز، جامعة سيدي محمد بن عبد الله، فاس. نوقشت بتاريخ 08/07/2026 — منصة روبوت متنقل ذكي مع Embodied AI (Yahboom Rosmaster X3 Plus، ROS Noetic، Edge AI).
ترشيح للدكتوراه (تسجيل قبلي)
تسجيل قبلي للدكتوراه 2026–2027 (ليس تسجيلاً نهائياً بعد): UIT/ENSA القنيطرة — روبوت صناعي مستقل للفحص بالذكاء الاصطناعي والرؤية (إشراف LAGRAT Ismail)؛ بديل EMI الرباط EPTICAR — التحكم الآمن في الروبوتات الصناعية الدقيقة؛ بطاقتا USMBA FSDM/ENSA للدكتوراه 2025/2026.
خبرة معتمدة من قبل الصناعة والمؤسسات البحثية
Univalor Maroc / Centre d'Excellence
متدرب PFE - الصناعة الذكية وتكامل الروبوتات
2026
نادي الروبوتات FSDM
قائد مشروع روبوتي ومدير تكنولوجيا المعلومات
قدت تطوير FSDM Bot ونسقت فريقا طلابيا متعدد التخصصات، مع إنهاء المهمة بعروض عمومية وتأطير تقني.
فبراير 2025 - مارس 2026
كلية العلوم ظهر المهراز
متدرب في تنفيذ محطة الأرصاد الجوية
بناء محطة طقس متصلة (بوابة RAK7243، LoRaWAN، MQTT) مع تطبيق جوال للمراقبة.
أبريل 2023 – يونيو 2023
ريضال (Veolia)
متدرب — استغلال الكهرباء، سلا
تدريب غير مؤدى عنه موثق من الموارد البشرية (18/05/2022): مديرية الاستغلال سلا، قسم استغلال الكهرباء — دعم عمليات الشبكة الكهربائية.
01/04/2022 – 28/04/2022
بازرعة
تقني كهرباء — التركيبات والصيانة
سنة عمل موثقة من شركة بازرعة للاستشارات: التركيبات الكهربائية والتشخيص والصيانة؛ مشهود له بالجدية وحسن السلوك.
يناير 2015 – ديسمبر 2015 · صنعاء، اليمن
Forbest Trading
متدرب — تصميم لوحات العرض الإلكترونية
تصميم وبرمجة البطاقات الإلكترونية للوحات العرض (شهادة مرجع 007/2022).
21/03/2022 – 17/06/2022 · سلاالخبرة التقنية
الهندسة الصناعية والأتمتة
PLC، SCADA، الحساسات والمشغلات الصناعية، أنظمة التحكم، القياس، تكامل الأنظمة وبروتوكولات التحقق.
الصناعة الذكية و IoT
MQTT، OPC-UA، مفاهيم MES/MOM، المراقبة المتصلة، التوائم الرقمية وأنظمة التصنيع المرنة.
الروبوتات والمحاكاة
ROS1/ROS2، SLAM، AMCL، move_base، RViz، Gazebo، CoppeliaSim، Simulink، روبوتات mecanum، الحركيات والديناميك.
الذكاء الاصطناعي والإدراك
Edge AI، YOLO11، OpenCV، Whisper، Qwen2.5، الرؤية الحاسوبية، NLP، تعلم الآلة والتعلم العميق.
البرمجة وواجهات HMI
Python، C++، C#، Java، Kotlin، Bash، Git، WebSocket/JSON، جسور UDP، واجهات Android/Qt والتوثيق التقني.
التصميم الميكانيكي والكهربائي
النمذجة ثلاثية الأبعاد (SolidWorks/CATIA)، تصميم الدوائر (Proteus)، تصميم PCB، والبروتوتايب السريع (3D Printing).
معرض الأعمال
Integrated projects spanning Smart Industry, industrial automation, robotics, simulation, IoT, and Edge AI.
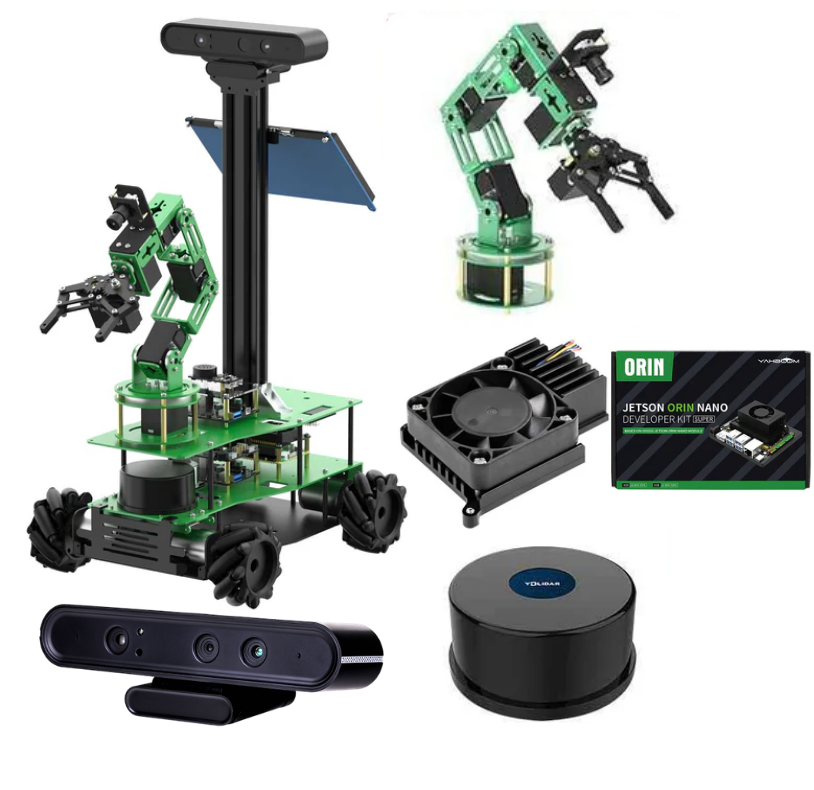
روبوت PFE الذكي - Univalor Maroc
منصة Yahboom Rosmaster X3 Plus ذكية طورتها خلال تدريب PFE في Univalor Maroc / Centre d'Excellence.
- ›تكامل الملاحة ROS، الخرائط، تموضع AMCL، move_base، الليدار وإدراك الكاميرا.
- ›إضافة Edge AI محلي باستخدام Qwen2.5، التعرف الصوتي Whisper، كشف YOLO11 وقواعد سلامة حتمية.
- ›إشراف المشغل عبر واجهة Qt، RViz، واجهة HMI متنقلة، إيقاف طارئ وبروتوكولات تحقق.
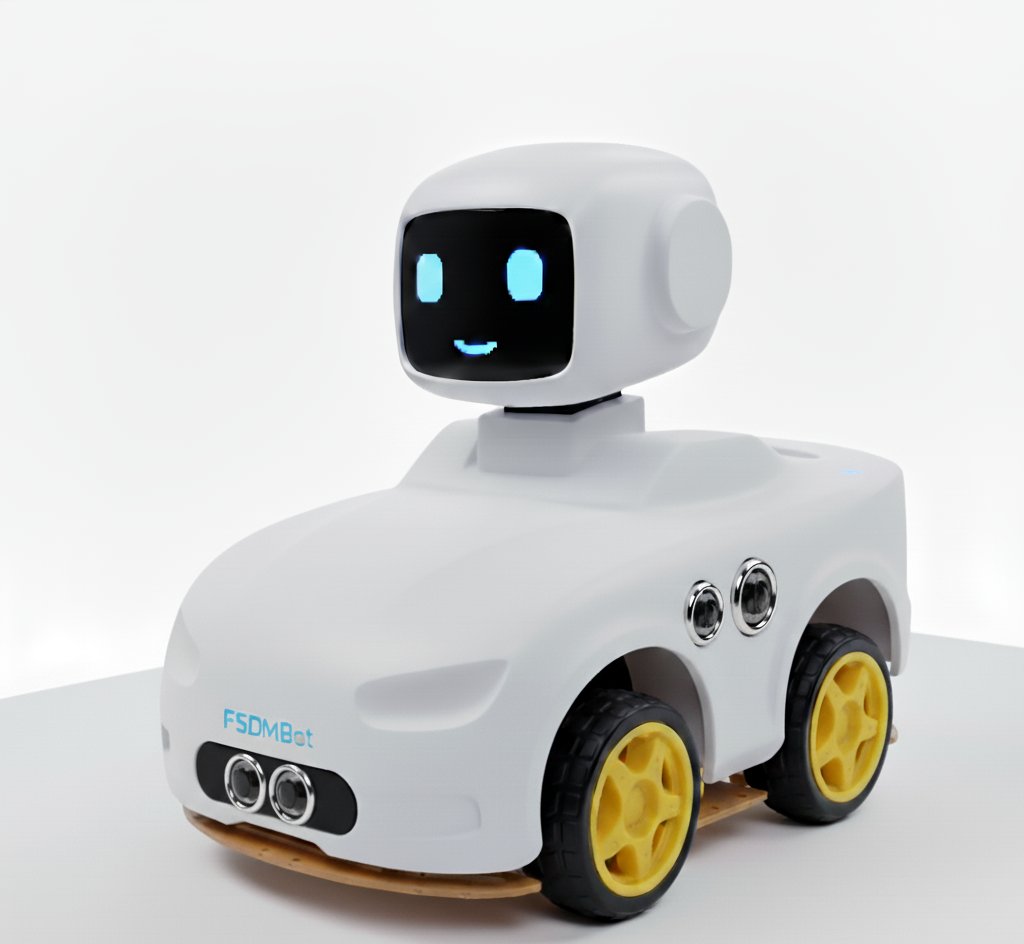
FSDM Bot - روبوت محادثة مستقل
مشروع مكتمل داخل نادي الروبوتات FSDM لتطوير روبوت محادثة متنقل مستقل لمساعدة الكلية، إرشاد الزوار، والتفاعل بين الإنسان والروبوت.
- ›قيادة خارطة الطريق من الفكرة والمحاكاة والبنية إلى التكامل العتادي والعرض العمومي.
- ›دمج مفاهيم ROS وSLAM وتخطيط المسار والذكاء الاصطناعي الحواري وCloud Robotics واتصال IoT والإشراف عن بعد.
- ›تنسيق الجوانب الميكانيكية والإلكترونية والبرمجية والحساسات وواجهة المشغل داخل فريق طلابي متعدد التخصصات.
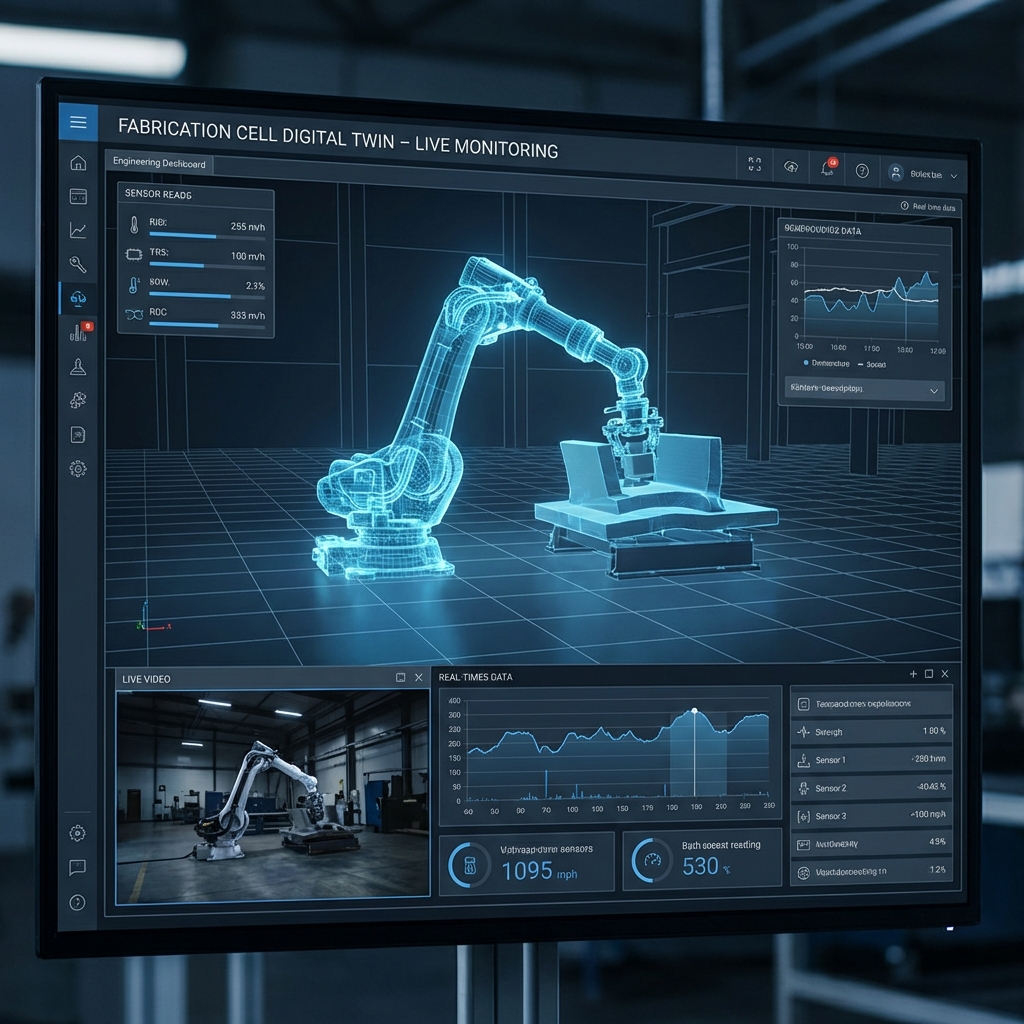
التوأم الرقمي لخلية التصنيع
خلية تصنيع روبوتية تحاكي الأجهزة الفيزيائية للبرمجة خارج الموقع وتحسين العمليات.
- ›تم تطويره في المحاكاة (Gazebo/CoppeliaSim).
- ›تكامل بيانات MES لمحاكاة تغييرات الإنتاج في الوقت الفعلي.
- ›التحقق من مرونة تخطيط مسار الذراع الروبوتية في البيئات الديناميكية.
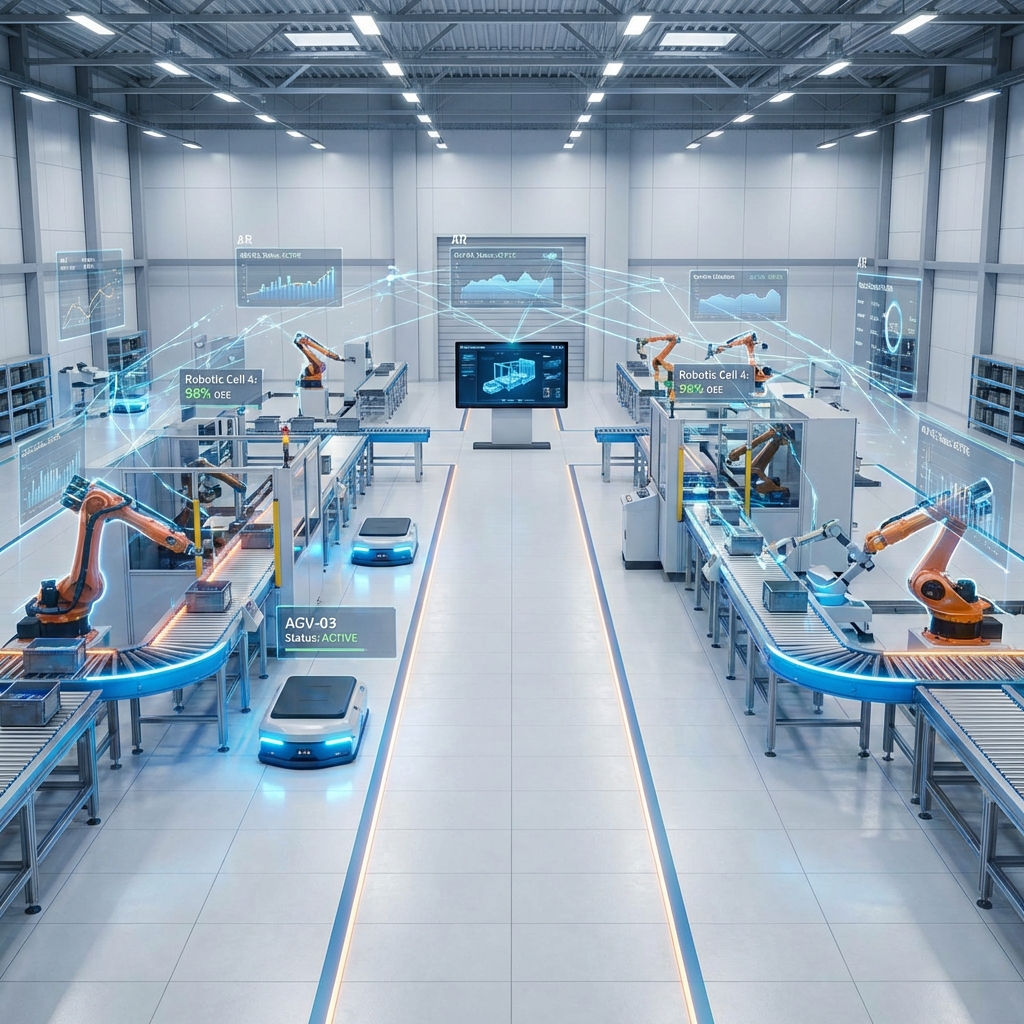
نظام التصنيع المرن (FMS)
محاكاة كاملة لنظام التصنيع المرن باستخدام Anylogic PLE، توضح التدفق المادي المستقل وتحسين الإنتاج.
- ›نمذجة إنتاج متعدد المراحل مع AGVs وخلايا روبوتية.
- ›تنفيذ محاكاة الأحداث المنفصلة لتحليل الإنتاجية.
- ›تحسين أحجام المخازن المؤقتة واستخدام الآلات.
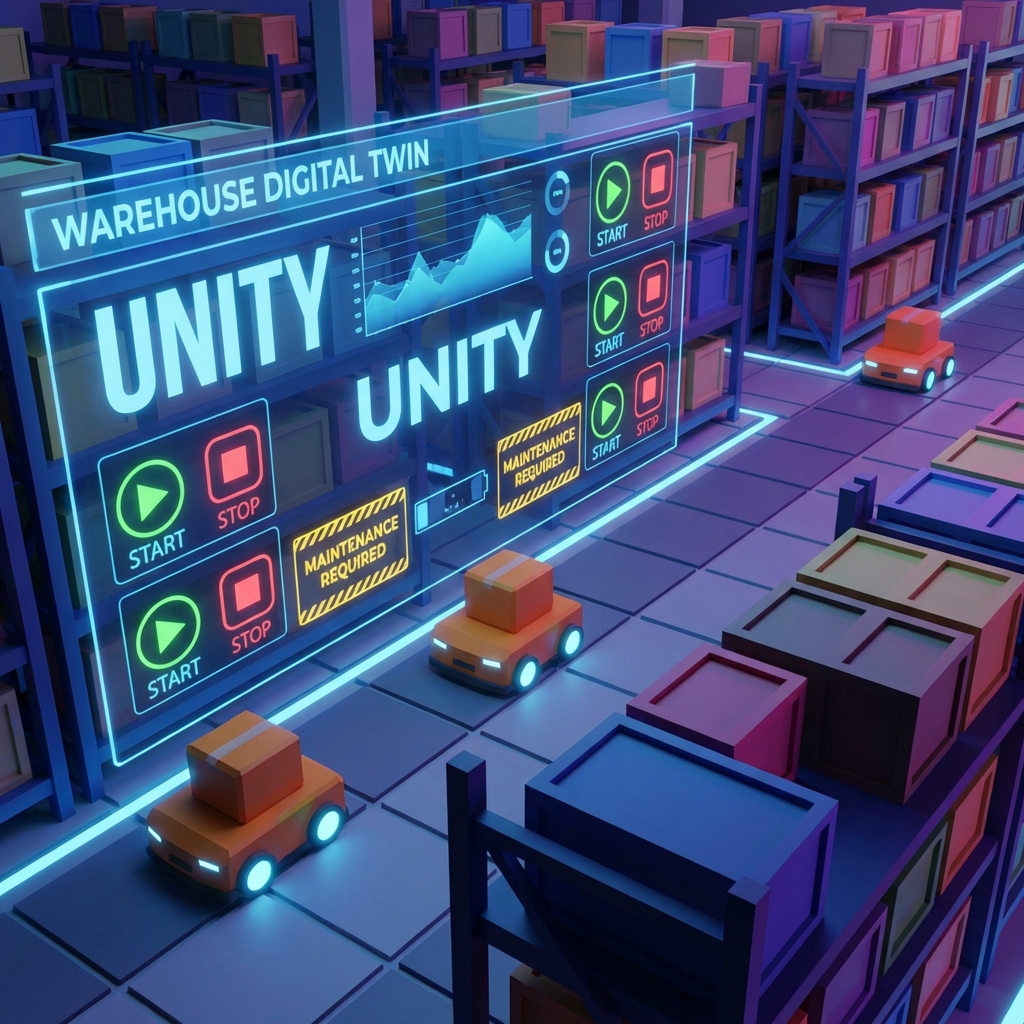
التوأم الرقمي لمستودع بـ Unity
محاكاة مستودع عالية الدقة تم بناؤها باستخدام Unity و Blender للمراقبة في الوقت الفعلي والصيانة التنبؤية.
- ›نمذجة بيئة مستودع معقدة باستخدام Blender لتقديم أداء عالٍ.
- ›تطوير واجهة مستخدم تفاعلية للملاحة في الوقت الفعلي ومراقبة حالة الروبوتات.
- ›تنفيذ التحكم في البدء/الإيقاف وتنبيهات الصيانة التنبؤية للآلات.
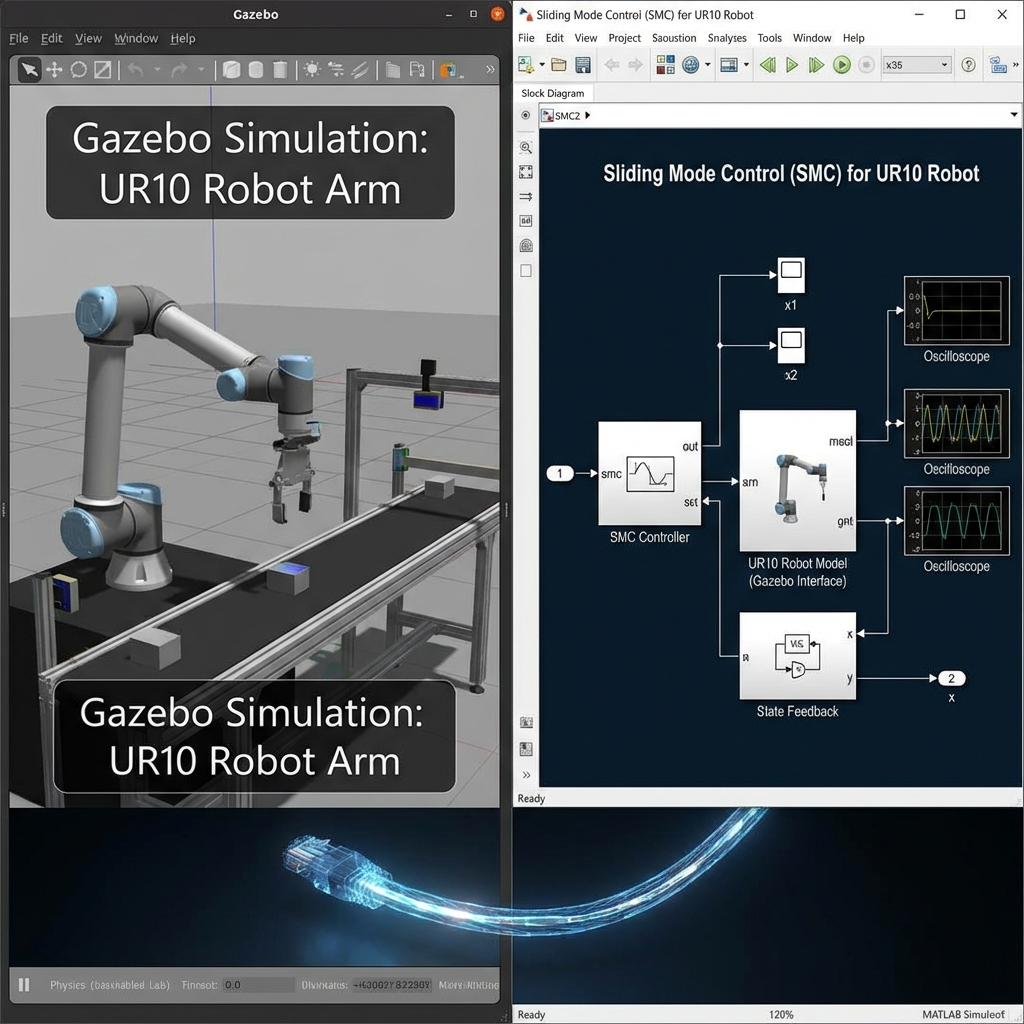
تكامل UR10 Gazebo-Simulink
ربط محاكاة روبوت UR10 في Gazebo مع MATLAB/Simulink لتنفيذ التحكم بالوضع المنزلق (SMC) المتقدم.
- ›إنشاء جسر ROS بين Gazebo و Simulink.
- ›تصميم متحكم الوضع المنزلق لتتبع المسار القوي.
- ›تمكين التغذية الراجعة الفورية لموضع وسرعة المفاصل.
روبوت Niryo Ned2 التعاوني
برمجة وتكامل روبوت Niryo Ned2 ذو 6 محاور للمهام الأتمتة التعليمية والالتقاط والوضع.
- ›تطوير سكربتات Python للتحكم في المؤثر النهائي وتخطيط المسار.
- ›التكامل مع ROS لتنسيق الحركة المتقدمة.
- ›تنفيذ عمليات الالتقاط والوضع الموجهة بالرؤية.
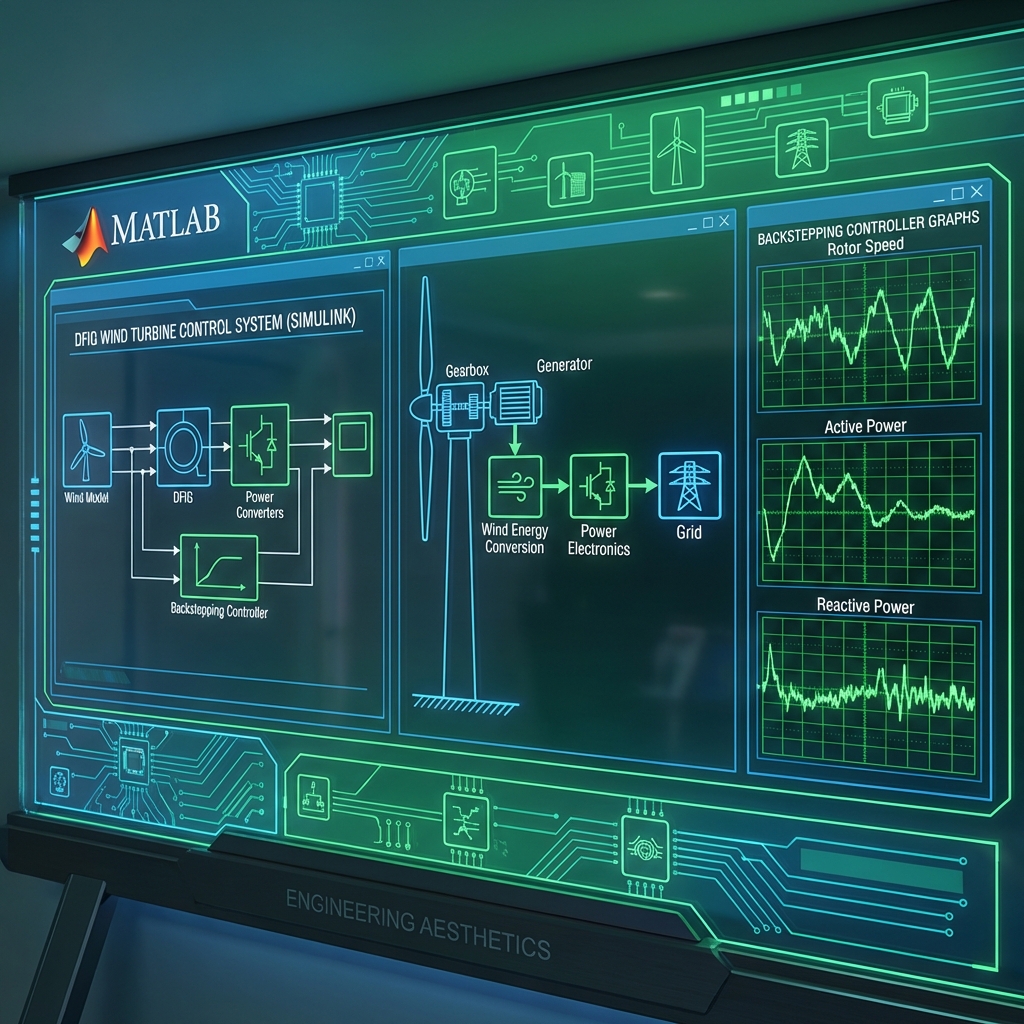
التحكم Backstepping لتوربينات الرياح (DFIG)
تنفيذ استراتيجية التحكم Backstepping لنظام تحويل طاقة الرياح القائم على مولد الحث مزدوج التغذية (GADA/DFIG).
- ›تطوير نموذج DFIG كامل في MATLAB/Simulink.
- ›تنفيذ متحكم Backstepping غير خطي للأداء القوي.
- ›تحقيق التحكم المنفصل في الطاقة الفعالة والتفاعلية.
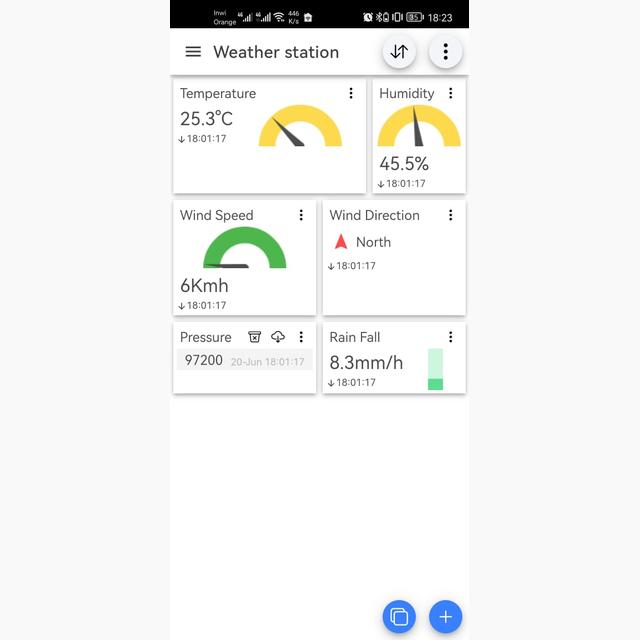
نظام مراقبة الطقس عبر إنترنت الأشياء
محطة طقس متكاملة لنقل البيانات لمسافات طويلة واستهلاك منخفض للطاقة والمراقبة في الوقت الفعلي.
- ›يستخدم بروتوكول LoRaWAN للاتصال القوي لمسافات طويلة.
- ›يتكامل مع بوابة RAK7243 لاستقبال ومعالجة بيانات الحساسات.
- ›ينشر البيانات إلى وسيط MQTT لخط أنابيب بيانات فعال وفي الوقت الفعلي.
MedXAccess - صيدلية ذكية
مفهوم صيدلية روبوتية ذكية تعمل على مدار الساعة طوال أيام الأسبوع تم تطويره لمسابقة إنجاز المغرب.
- ›تكامل تطبيق جوال لطلبات الأدوية السهلة للعملاء.
- ›نظام صرف وتتبع الأدوية القائم على رمز QR.
- ›التحقق والمعالجة الآلية للوصفات الطبية المدعومة بالذكاء الاصطناعي.
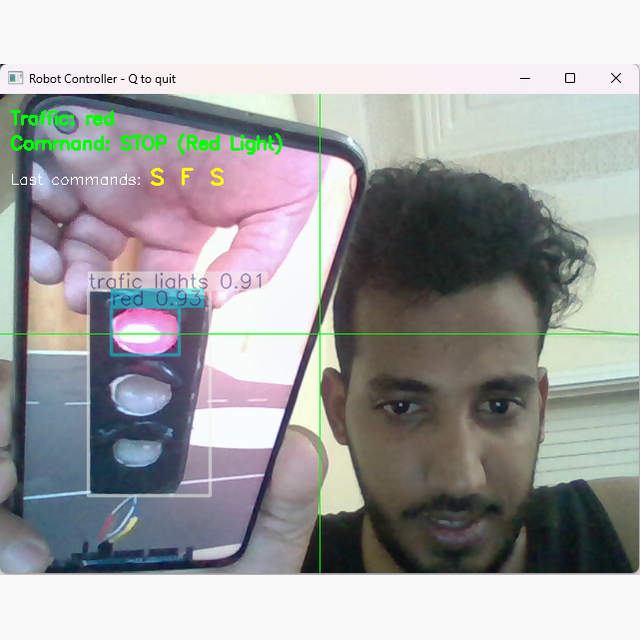
كاشف إشارات المرور في الوقت الفعلي
نموذج رؤية حاسوبية مصمم لتحديد إشارات المرور وحالتها من بث فيديو مباشر.
- ›تدرب على مجموعة بيانات مخصصة تتم إدارتها باستخدام Roboflow.
- ›نفذ بنية YOLO8 للكشف عالي السرعة.
- ›يرسم صناديق محيطة ويصنف حالة الضوء بدقة.
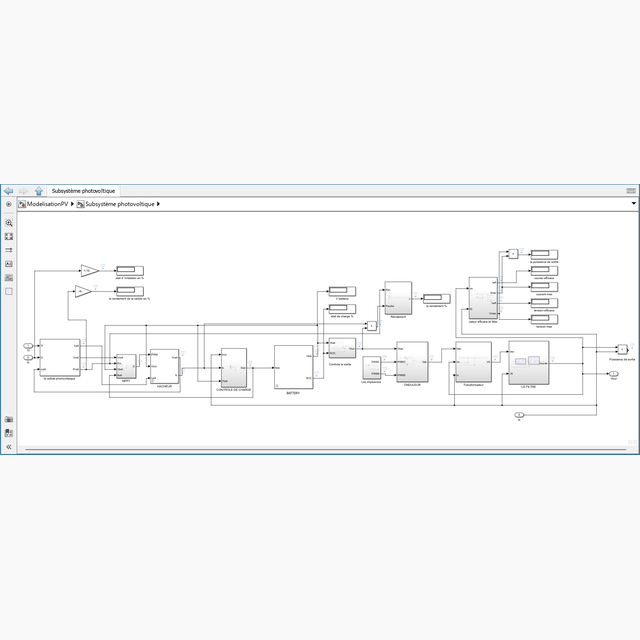
نظام الطاقة الكهروضوئية
توأم رقمي مفصل لسلسلة تحويل الطاقة الشمسية لتحليل الأداء والكفاءة.
- ›تمت النمذجة في MATLAB & Simulink لمحاكاة مصفوفة كهروضوئية كاملة.
- ›تضمن متحكمات MPPT وعاكسات الطاقة.
- ›تحسين حصاد الطاقة في ظروف متنوعة.
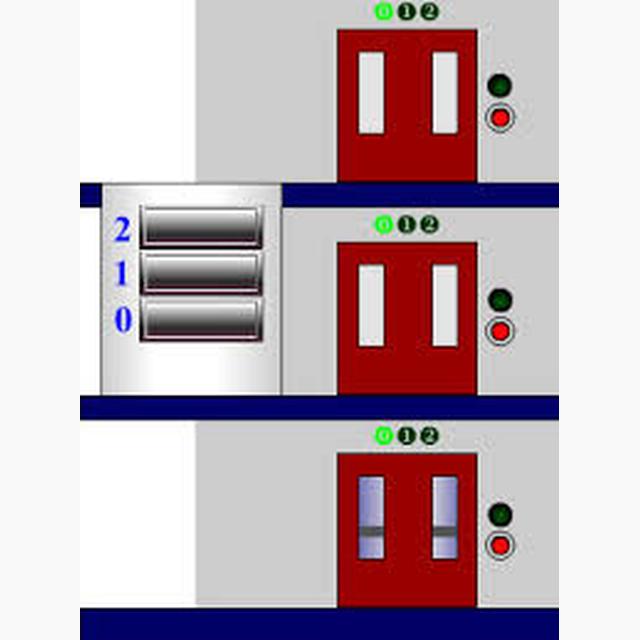
التحكم المنطقي في المصعد
مشروع أتمتة صناعية مصمم للتحكم في مصعد متعدد الطوابق مع أقفال أمان.
- ›مبرمج باستخدام مخططات GRAFCET و LADDER.
- ›محاكاة النظام باستخدام EasyVeep لاختبار المنطق و HMI.
- ›تنفيذ أقفال الأمان لإدارة الأبواب.
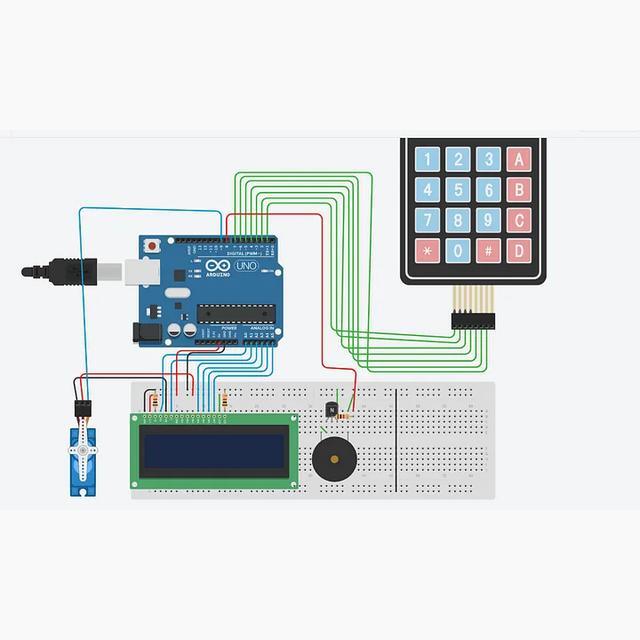
نظام بروتوكول الأمان أردوينو
نظام قفل باب أمان يعتمد على لوحة مفاتيح مع مصادقة ومشغلات إنذار.
- ›برمجة C++ للمتحكم الدقيق ATMega328P.
- ›تخزين EEPROM لأكواد الأمان الدائمة.
- ›واجهة مع شاشة LCD ولوحة مفاتيح مصفوفة للتفاعل.
عرض سيرتي الذاتية كاملة
للحصول على نظرة مفصلة حول خبرتي في الهندسة الصناعية، مشاريعي، تعليمي ومهاراتي التقنية، افتح سيرتي الذاتية المحدثة لعام 2026.